La programmation modulaire et orientée objet
La programmation modulaire et orientée objet
Principe
La programmation modulaire en C++ est une approche architecturale visant à découper le code en unités logiques indépendantes. Cette méthode favorise la réutilisabilité, la maintenabilité et la lisibilité des projets complexes. Au cœur de cette approche se trouve la Programmation Orientée Objet (POO), qui permet de modéliser le monde réel via des structures de données autonomes.
La notion d'objet et de classe
Pour maîtriser la POO, il est essentiel de distinguer la classe (le plan de construction) de l'objet (l'instance concrète).
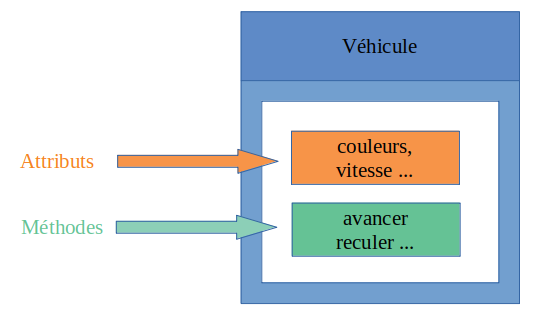
Une classe définit un modèle contenant :
Des attributs (ou membres de données) : les propriétés intrinsèques de l'objet.
Des méthodes (ou fonctions membres) : les comportements et actions que l'objet peut exécuter.
Prenons l'exemple d'une classe Véhicule.
Ses attributs pourraient inclure la couleur, le nombre de roues ou la vitesse maximale.
Ses méthodes pourraient être
avancer(),freiner()outourner().
L'héritage
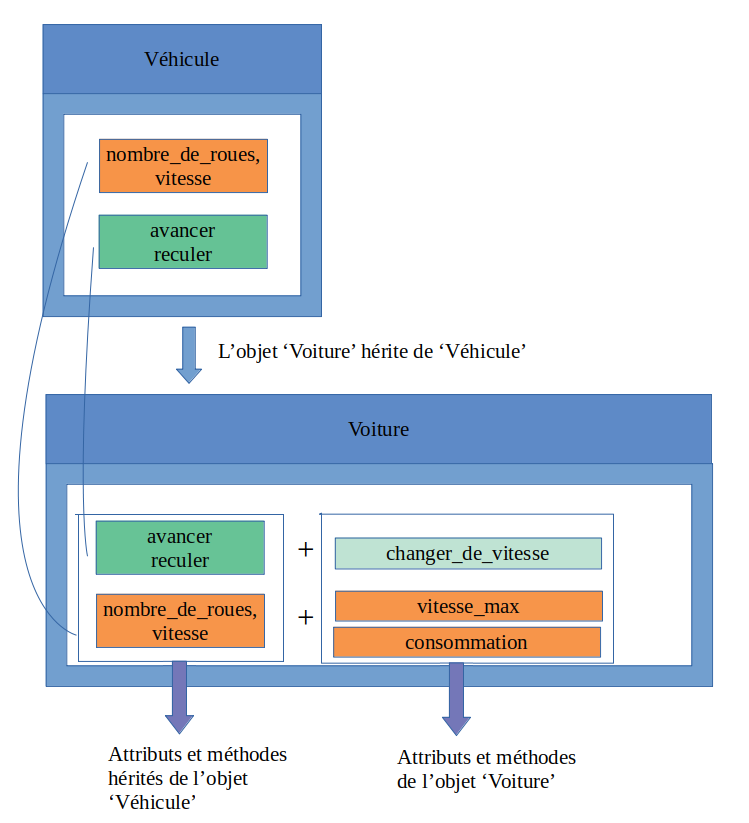
La POO introduit le puissant mécanisme d'héritage. Il permet à une classe fille (dérivée) de récupérer automatiquement les attributs et
méthodes d'une classe mère (de base), tout en pouvant les étendre ou les modifier.
Par exemple, pour créer une classe Voiture, il est inutile de redéfinir toutes les propriétés d'un véhicule. On déclare simplement que
Voiture hérite de Véhicule. Ainsi, une Voiture possède nativement une couleur et peut avancer, tout en
ajoutant ses spécificités (comme le nombre de portes).
Ce principe s'applique également au règne animal : une classe Mammifère peut hériter des caractéristiques générales de la classe
Animal, tout en définissant des comportements spécifiques.
Structure des classes en C++
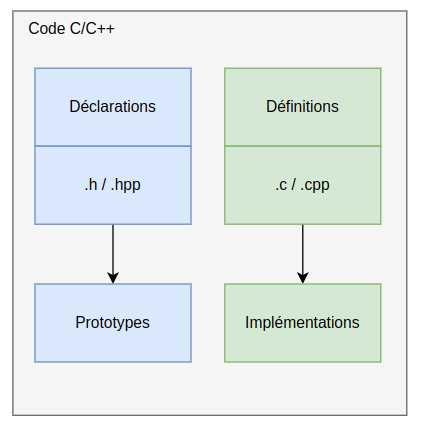
En C++, une classe est généralement répartie en deux fichiers distincts pour séparer l'interface (ce que l'on voit) de l'implémentation (comment cela fonctionne) :
Le fichier d'en-tête (.h ou .hpp) : Contient la déclaration de la classe. Il expose l'interface publique (méthodes accessibles) et la structure des données.
Le fichier source (.cpp) : Contient la définition (le code) des méthodes déclarées.
Attention : Une méthode déclarée mais non définie entraînera une erreur de lien (linker error) lors de la compilation.
Encapsulation et portée
L'un des piliers de la POO est l'encapsulation : on protège les données internes de la classe pour éviter qu'elles ne soient modifiées directement
de l'extérieur. On utilise les mots-clés public (accessible partout) et private (accessible uniquement par la classe elle-même).
Voici un exemple moderne de déclaration de classe :
#ifndef SENSOR_HPP #define SENSOR_HPP
class Sensor


    private: // Données privées : inaccessibles de l'extérieur

        int m_address;
        bool m_initialized;
public: // Constructeur : initialisation de l'objet Sensor(int address);
// Méthodes publiques : interface de la classe
        void init();
        int read();
// Destructeur (optionnel ici, mais bonne pratique)
     Sensor();
;
#endif // SENSOR_HPP
Les garde-fous \#ifndef \#define \#endif évitent les inclusions multiples. On peut aussi utiliser \#pragma once.
Implémentation des méthodes
Le fichier source (.cpp) contient le code réel des fonctions. L'opérateur de résolution de portée :: permet de lier la méthode à sa classe.
#include "Sensor.hpp"
// Initialisation dans le constructeur
Sensor::Sensor(int address) : m_address(address), m_initialized(false)

    // Code d'initialisation

void Sensor::init()
{
    if (!m_initialized)

        // Logique d'initialisation matérielle
        m_initialized = true;

}
int Sensor::read()

    if (!m_initialized) return -1; // Simulation de lecture
    return m_address * 10;

Sensor:: Sensor()

    // Nettoyage des ressources si nécessaire
Utilisation de l'objet
Pour utiliser la classe, on crée une instance (un objet) dans le programme principal. Notez l'utilisation du constructeur pour passer des paramètres dès la création.
#include "Sensor.hpp"
MySensor mySensor(42); // Création de l'objet avec initialisation de l'adresse
void setup()
 // Création de l'objet avec initialisation de l'adresse Sensor mySensor(42);
// Appel de la méthode d'initialisation
    mySensor.init();

void loop()

    // Lecture de la valeur via l'interface publique
    int value = mySensor.read();
    // Traitement de la valeur...
Directives du préprocesseur
Le préprocesseur traite le code avant la compilation. Il gère notamment l'inclusion de fichiers et la compilation conditionnelle.
Les directives principales sont :
\#include: Insère le contenu d'un fichier.\#define: Définit des macros ou constantes.\#ifdef/\#ifndef: Exécute du code seulement si une macro est (ou n'est pas) définie.
#ifndef SENSOR_HPP
#define SENSOR_HPP
// Contenu de la classe Sensor...
#endif
Cette structure garantit que le compilateur ne traite le contenu du fichier Sensor.hpp qu'une seule fois, même si celui-ci est inclus indirectement
par plusieurs autres fichiers.